Robotic Refuelling Mission

Robotic Refuelling Mission, souvent désigné par son acronyme RRM, est une série d'expériences réalisées à bord de la Station spatiale internationale destinées à tester les outils et procédures mis en œuvre pour le transfert d'ergols en orbite dans un engin spatial non conçu pour ce type d'opération ainsi que le stockage d'ergols cryogéniques sur une longue durée. L'expérience est développée conjointement par l'agence spatiale américaine, la NASA et l'Agence spatiale canadienne. L'expérimentation s'est déroulée en trois phases qui se sont échelonnées entre 2011 et 2020.
Déroulement de l'expérience
Phase 1
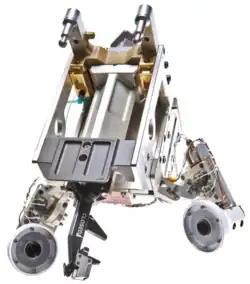
La première phase de l'expérience RRM (RRM-1) se déroule en 2011. Elle est livrée à la Station spatiale internationale par la navette spatiale américaine dans le cadre de la mission STS-135. Elle comprend un module de la taille d'une machine à laver d'environ 250 kilogrammes comprenant différents types de connecteurs utilisés par les satellites commerciaux pour le remplissage de leurs réservoirs d'ergols, 1,7 litres d'éthanol utilisé pour simuler le transfert d'ergols et quatre outils qui seront mis en œuvre pour l'expérience : un outil pour découper le revêtement d'isolation thermique, un outil utilisé pour enlever et remettre le bouchon, un outil multi-fonctions et un outil utilisé pour transférer les ergols. Les outils sont utilisés en les fixant à l'extrémité du bras robotique Dextre qui est contrôlé à distance par des techniciens du centre spatial Johnson. Les tests sont réalisés avec succès en mars 2012[1]
Phase 2

La phase 2 de l'expérience (RRM-2) repose sur un ensemble d'outils livrés à la station spatiale en aout 2013 par le cargo spatial japonais H-II Transfer Vehicle (mission HTV-4) et en aout 2014. Parmi ces outils figurent la caméra VIPIR ( Visual Inspection Poseable Invertebrate Robot) qui est constituée d'un ensemble de trois caméras dont un endoscope fournissant une image de 224 x 224 pixels long d'environ 1 mètre pour 1,2 mm de diamètre[2].
Phase 3
L'objectif de la troisième phase de l'expérience (RRM-3) est de tester le stockage dans la durée et le transfert d'ergols cryogéniques. Le module utilisé pour cette expérience comprend un réservoir source rempli de 42 litres de méthane liquide, un réservoir vide ainsi que différents tuyaux pour transférer cet ergol. Le bras robotique Dextre, commandé à distance, utilise trois outils pour réaliser ce transfert : un outil multi-fonctions qui peut mettre en oeuvre des outils plus petits pour préparer le transfert, un outil comportant un tuyau souple pour le transfert des ergols et une caméra VIPIR2 ( Visual Inspection Poseable Invertebrate Robot 2) utilisée pour contrôler les opérations. Une des difficultés de l'opération est la formation possible de bulles de grand diamètre dans le réservoir provoquée par l'absence de gravité qui peuvent bloquer le transfert. L'expérience doit également démontrer que le méthane liquide peut être conservé durant 6 mois sans perte par évaporation grâce à un isolant multi-couches avancé et un cryoréfrigérateur. L'expérience est livré à la Station spatiale internationale le 5 décembre 2018 par le vaisseau de SpaceX Dragon dans le cadre de la mission CRS-16 et est installé la plateforme ELC-1. Quatre mois après son installation, le cryoréfrigérateur tombe en panne (problème d'alimentation électrique) et le méthane, passé à l'état gazeux, doit être largué. L'expérience de transfert ne peut être menée à bien[3].
Références
- ↑ (en) « Factsheet : Robotic Refueling Mission » [PDF],
- ↑ (en) « RRM Phase 2 », sur NASA - ISAM, consulté le=15 mai 2026
- ↑ (en) « ISS : RRM3 (Robotic Refueling Mission 3) », sur EO Portal, Agence spatiale européenne,
Voir aussi
Articles connexes
 Portail de l’astronautique